사람의 솜씨가
로봇의 경험이 되도록.
힘을 느끼며 작업하고, 접촉을 감지하고, 그 과정을 기록합니다.
시연 인터페이스부터 제어 엔진과 취득 소프트웨어까지 이어지는 접촉지능 데이터 취득 플랫폼.
손으로 움직이고,
힘으로 이해합니다.
양방향 원격조작에 사용하는 마스터 장치입니다. 작업자의 움직임을 로봇에 전달하고, 원격에서 발생한 접촉력을 손으로 돌려줍니다. 작업자는 걸림과 저항을 느끼며 다음 동작을 조절합니다.
상용 매니퓰레이터 마스터
양팔 조작과 힘 피드백을 통해 숙련자가 접촉을 판단하는 과정을 경험할 수 있습니다.
자체 제작 마스터 장치
관성과 마찰, 양팔 작업 공간을 함께 고려한 마스터 장치입니다. 장치 자체의 저항을 줄여 작업자의 섬세한 조작이 드러나게 합니다.
솜씨를 방해하지 않고,
손끝의 접촉을 담습니다.
작업자가 착용하는 텍타일 센싱 글로브입니다. 맨손으로 다루던 물체의 단단함과 미세한 접촉을 충분히 느끼면서, 본래의 솜씨로 작업할 수 있도록 착용감과 센싱 구조를 설계했습니다.
로봇 손에 부착된 센서와는 별도로, 사람의 손끝에서 발생하는 접촉을 기록하는 취득 인터페이스입니다.
느끼는 손의 솜씨를,
학습할 수 있는 접촉 정보로.
시연에서 데이터셋까지,
하나의 취득 작업 공간.
장치 연결, 기록, 재생과 검수, 데이터셋 내보내기를 잇는 취득 소프트웨어입니다. 작업자가 남긴 접촉 경험을 추적하고 학습에 사용할 기록으로 정돈합니다.
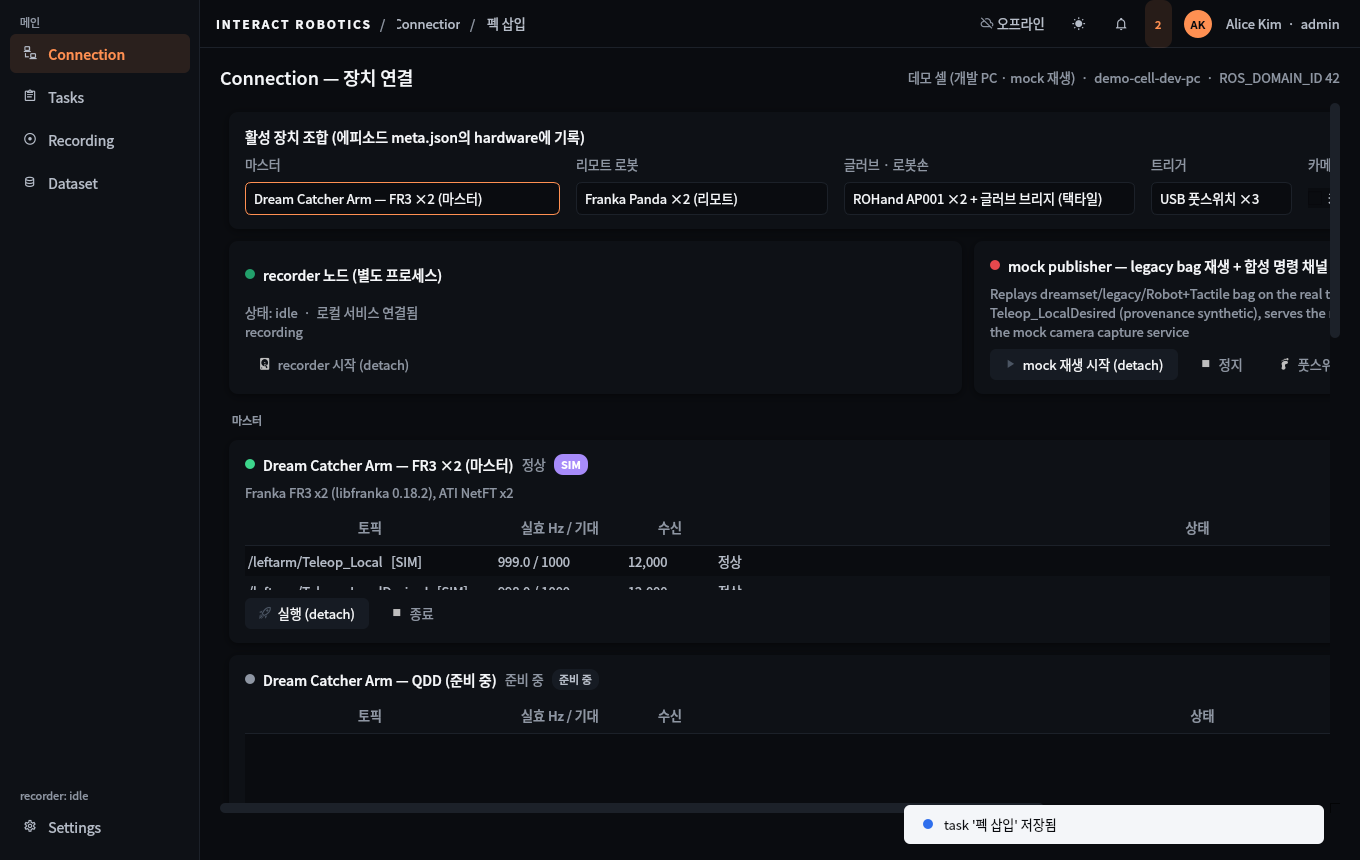
취득할 장치와 채널을 한눈에.
마스터와 원격 로봇, 센서의 연결 상태를 확인하고 작업에 필요한 구성을 선택합니다.
취득 현장에 원본을 남깁니다.
현장 PC에 먼저 기록하고 원본 시각 정보를 보존합니다. 데이터 정렬과 내보내기는 원본 기록 이후에 수행합니다.
무엇을 어떻게 취득했는지.
작업·작업자·장치 구성과 채널의 출처를 함께 관리합니다. 결측과 이상 신호를 확인하고 검수 결과를 데이터에 연결합니다.
취득과 학습을 연결합니다.
선택한 에피소드를 학습용 구성으로 내보냅니다. 제공 채널은 연결 장치와 프로젝트 구성에 따라 달라집니다.
드림셋의 데이터 구성 →움직임과 힘을 잇는
양방향 제어 엔진.
안정적인 양방향 제어, 현장감을 높이는 힘 전달과 고강성 렌더링, 장치의 저항을 줄이는 보상 기술. 연구에서 다루는 알고리즘을 하나의 시스템 제어 계층으로 통합하는 엔진입니다.
구성 개념도 · Lucid는 제어를, Studio는 취득을 담당합니다. 제어 루프와 기록·검수 작업을 분리해 구성합니다.
접촉 과제에서 기술제휴로 이어갑니다.
구체적인 접촉 과제와 컨소시엄 구성, 통합 솔루션 개발 등 협력 방향을 알려 주세요. 협력 적합성을 검토한 뒤 보유 시스템의 시연·체험을 안내합니다.