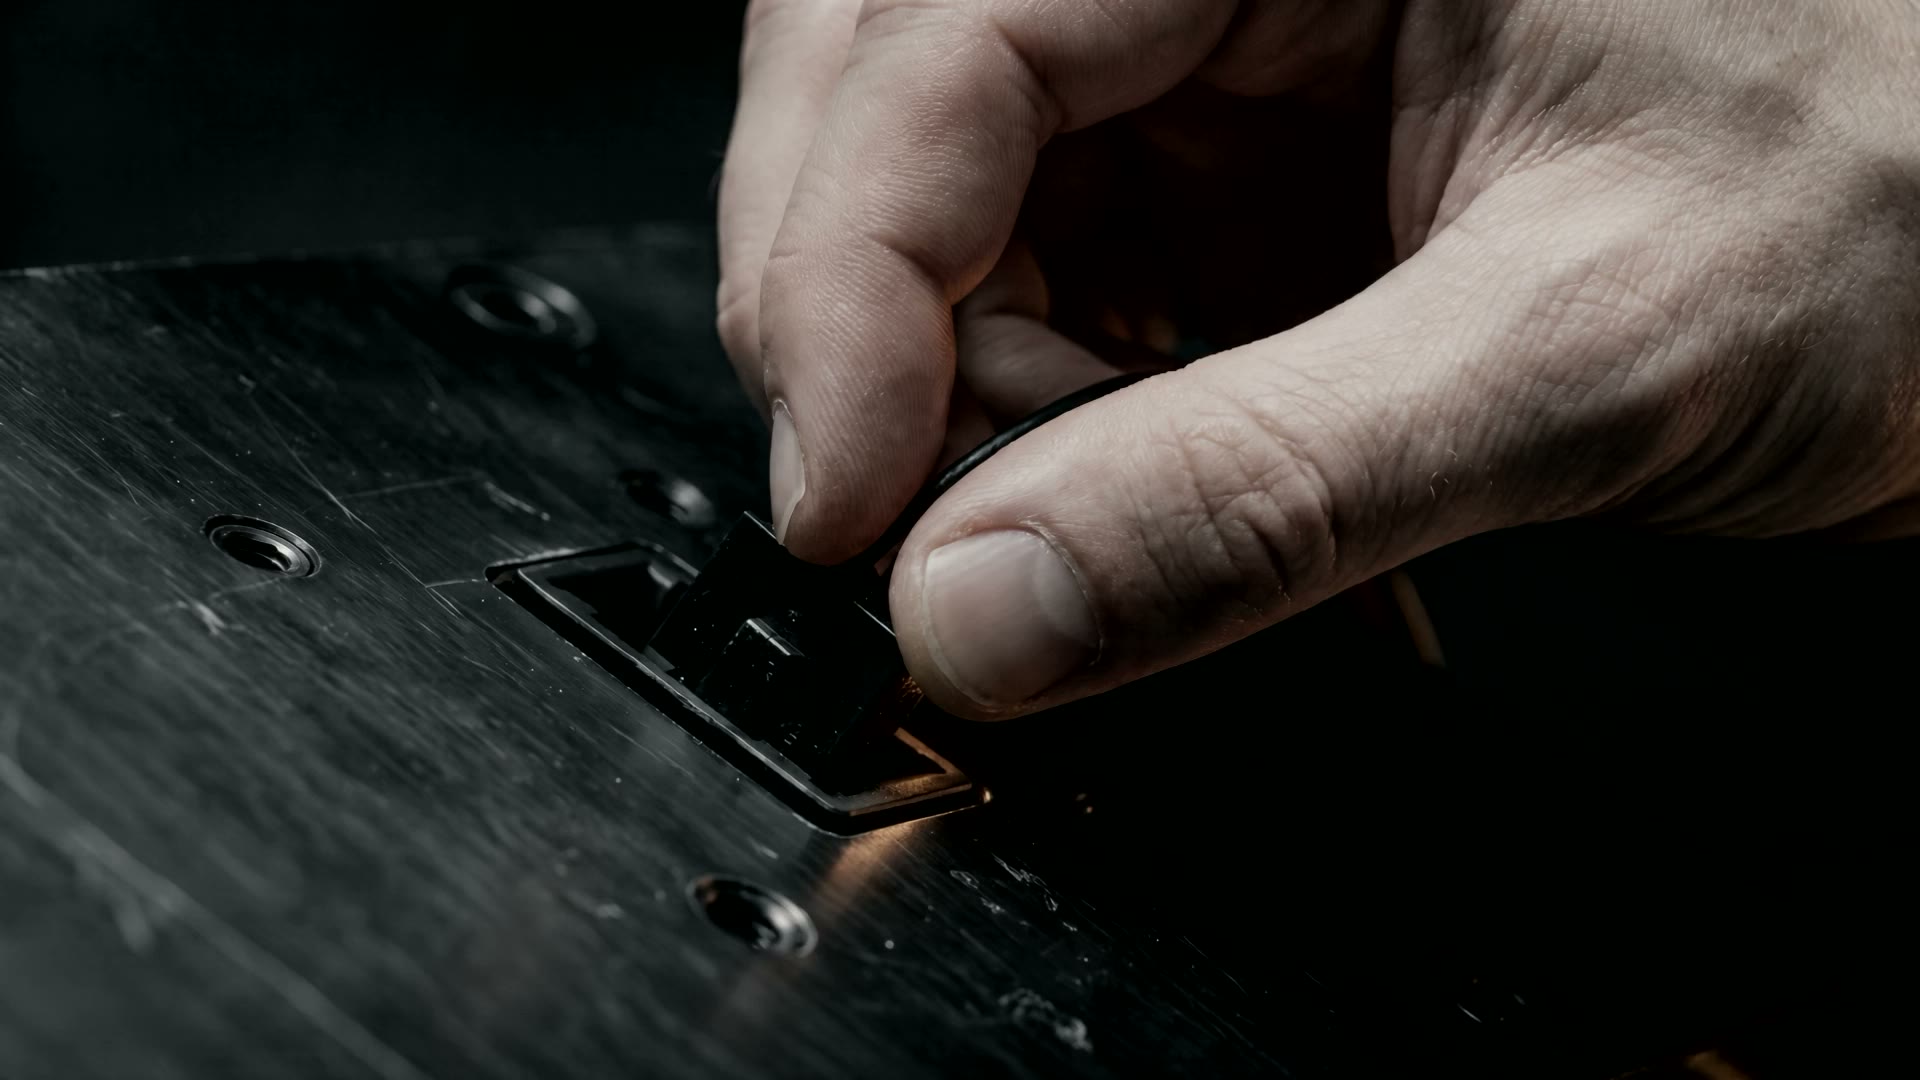
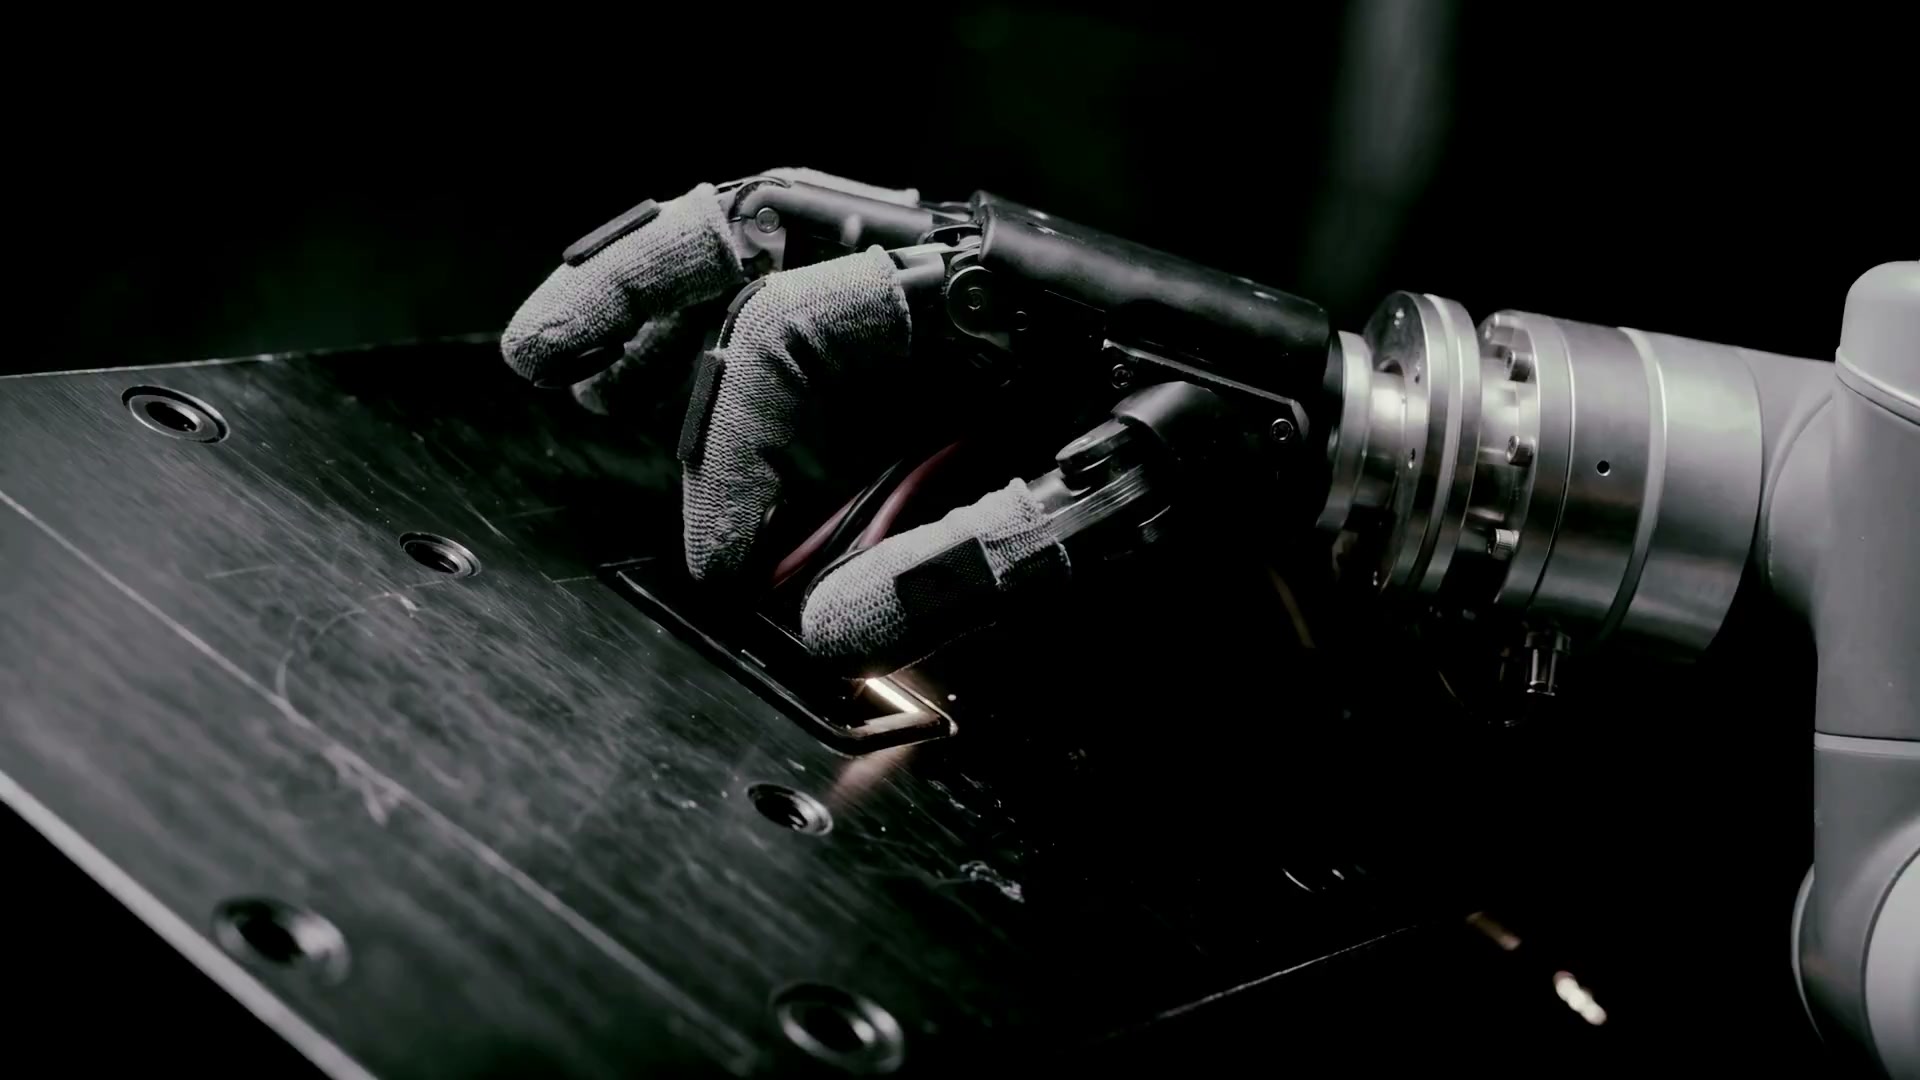
사람이 작업하며 느낀 힘과 촉각을,
INTERACT ROBOTICS
Contact intelligence, taught by feel.
작업자의 힘과 촉각까지 담긴 작업 솜씨를 데이터로 만들고,그 데이터로 접촉지능 파운데이션 모델을 학습시킵니다.
접촉지능 플랫폼드림캐쳐(취득 셀)드림셋(접촉 데이터셋)모피어스(파운데이션 모델)
히어로 영상을 불러오는 중입니다.


로봇이 아직 못 하는 일은대부분 접촉이다
로봇은 이미 많은 일을 대신하고 있습니다. 그러나 밀어 넣고, 조이고, 눌러 맞추는 과정은 눈이 아니라 힘과 촉각이 담당합니다. 우리는 숙련 작업자가 실제로 느낀 힘과 촉각을 그대로 취득해 학습시킵니다. 그래서 로봇은 사람이 하던 수준으로, 사람이 하던 자리에서 일합니다.
작업과 함께 힘·토크가 기록되므로 기존 품질·안전 규격도 그대로 충족합니다.
햅틱을 말하기 전에,학습할 접촉 데이터부터.
힘과 촉각을 활용한 연구들은 접촉 작업에서 의미 있는 개선을 보여 줍니다. 아래 수치는 각 논문의 실험 조건에서 얻은 결과입니다.최신 VLA도 정밀 조작과 일반화를 빠르게 개선하고 있습니다. 우리는 그 발전 위에 작업자가 직접 느낀 접촉과 대응의 기록을 더하려 합니다.접촉지능은 모델에 힘과 촉각을 더하는 것만으로 완성되지 않습니다. 공개 데이터셋만으로는 현장마다 다른 접촉 경험을 충분히 담기 어렵습니다. 작업자가 무엇을 느끼고, 어떻게 대응했는지 직접 취득해야 합니다. 우리는 그 데이터를 만드는 기술부터 시작합니다.
- 0% vs 22%Learned With Force
힘·토크를 함께 배운 정책 대 영상만 본 정책
ManipForce, 2025 · 6개 작업 평균, 반올림 - +0.0%pForce-aware VLA Fusion
π0 에 힘 인지 융합 모듈를 더해 37.3% → 60.5%
ForceVLA, 2025 · π0 기준선, 5개 작업 - ~0%사람 수준의 작업 속도
움직이는 HDMI 소켓에도 대응. 로봇 1.09초 vs 사람 1.04초
SHIELD, RSS 2021 · 힘·비전 기반 전용 시스템
전자 · 자동차 · 조선 · 중공업
한국 제조업의 큰 축입니다. 이 산업들의 접촉 작업은 아직 사람 손이 합니다.
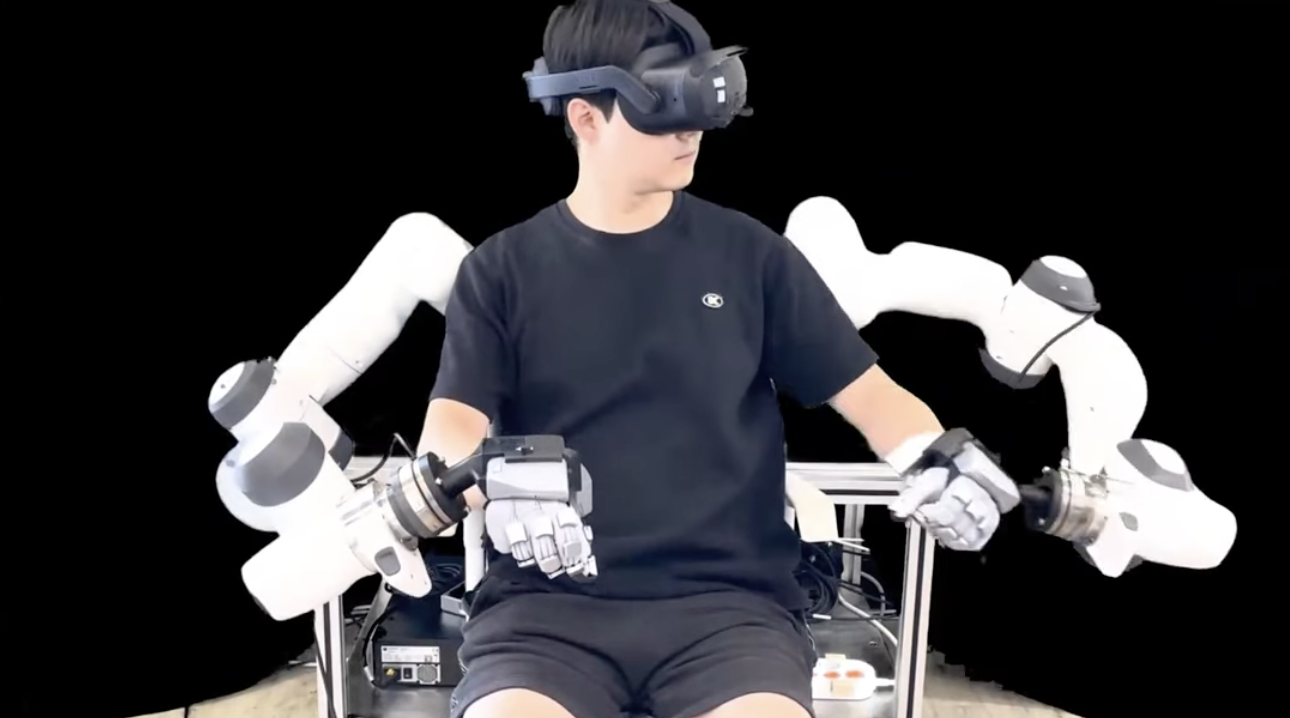 DREAM CATCHER드림캐쳐접촉지능 데이터 취득 플랫폼Arm과 Glove의 시연 인터페이스, Studio의 데이터 취득, Lucid의 양방향 제어. 사람의 솜씨를 로봇의 학습 경험으로 연결합니다.
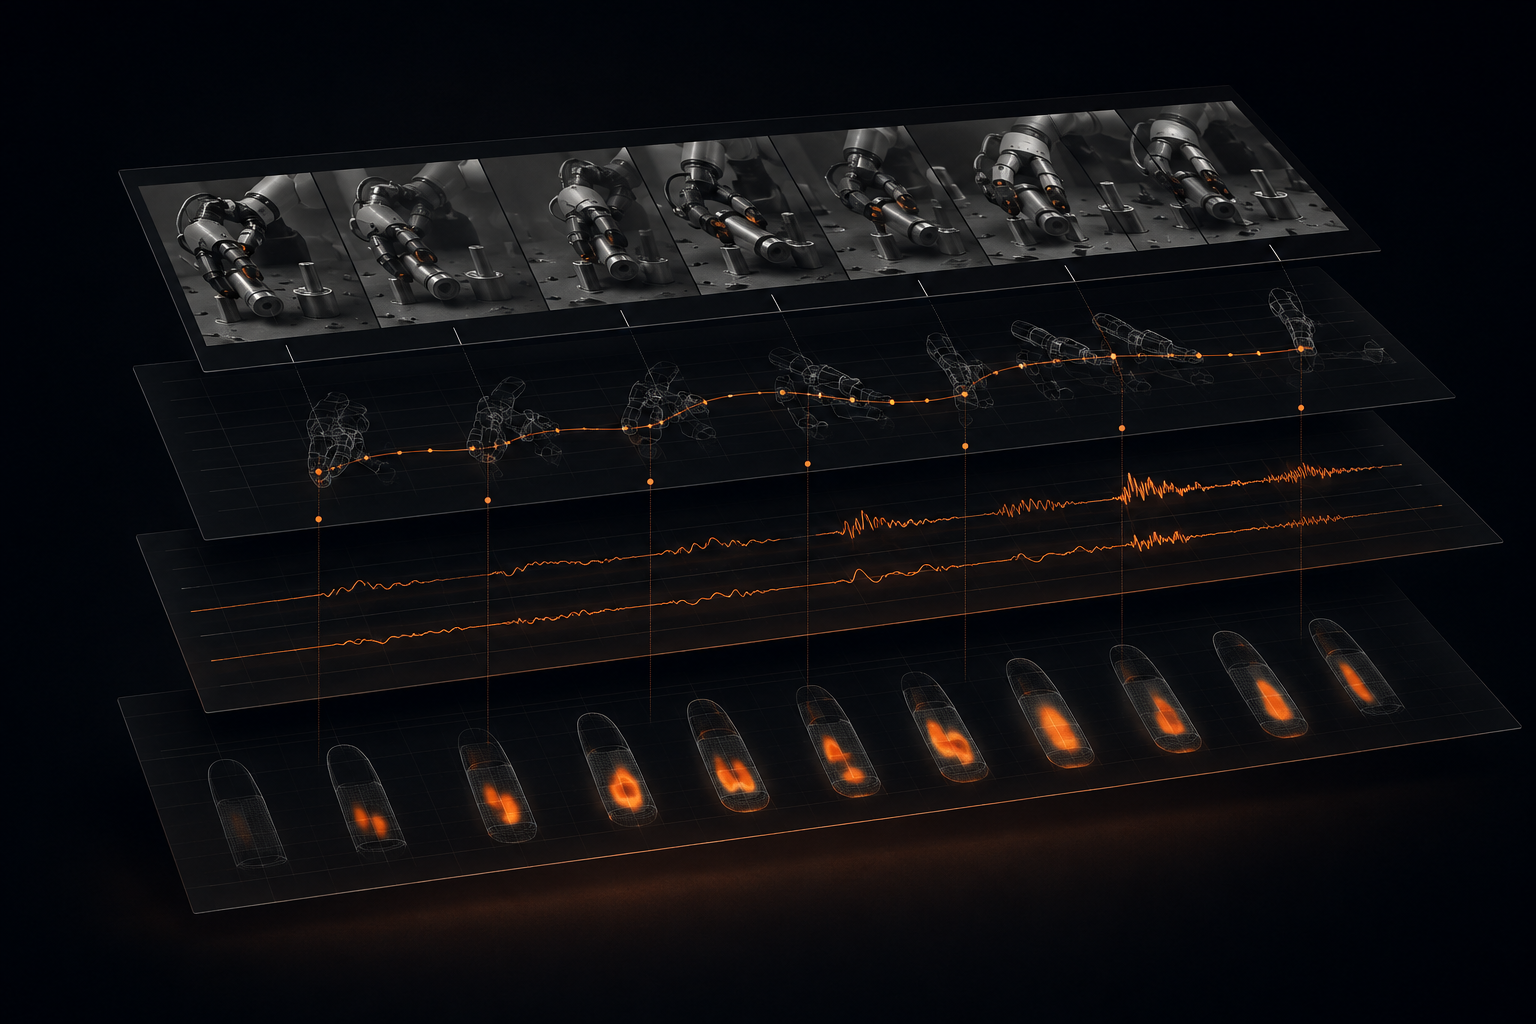 DREAM SET드림셋접촉 데이터셋작업 장면과 로봇 동작에 Force·Torque·Tactile, 작업자의 명령과 힘·강성·Eye-gaze를 더하는 데이터 구성. 필요한 작업과 장치에 맞춰 취득하고 모달리티를 확장합니다.
 MORPHEUS모피어스접촉지능 파운데이션 모델VLA 와 월드 모델 위에 물리력에 대한 이해를 더한 접촉지능 파운데이션 모델.
우리가 접촉지능을 만드는 방식
데이터부터 취득한다
드림캐쳐로 실제 현장에서 숙련 작업자가 보여 준 솜씨를 기록합니다. 평소처럼 움직이며 조작할 때, 드림캐쳐는 조작자의 힘과 촉각을 기록합니다. 드림셋으로 정돈한 기록은 접촉지능 모델의 학습 재료가 됩니다.
버티컬 모델에서 파운데이션 모델로
커넥터 체결처럼 범위가 분명한 작업부터 모델을 만들어 현장에 넣습니다. 데이터가 다시 쌓이고, 쌓인 만큼 다른 현장이 열립니다. 이 순환이 돌수록 파운데이션 모델에 가까워집니다.
지능만 맡는다
기존 로봇과 설비에 적용할 수 있는 지능을 지향합니다. 로봇의 제어·센서 구성을 확인하고, 접촉 데이터를 행동 정책으로 연결합니다. 한 작업에서 검증한 능력을 다른 부품과 환경으로 넓혀 갑니다.
로봇에게 접촉 감각을 가르칠 동료를 찾습니다.
비전 중심 로봇 AI가 아직 풀지 못한 ‘Last Physical Mile’. 현장의 힘과 촉각 데이터를 직접 수집하고, 로봇의 학습으로 연결하는 일에 함께해 주세요.