접촉 지능을 만드는 세 가지
사람이 힘을 느끼며 가르친 시연에서 접촉 데이터를 얻고, 그것으로 모델을 만든다. 세 가지가 한 줄로 이어진다.
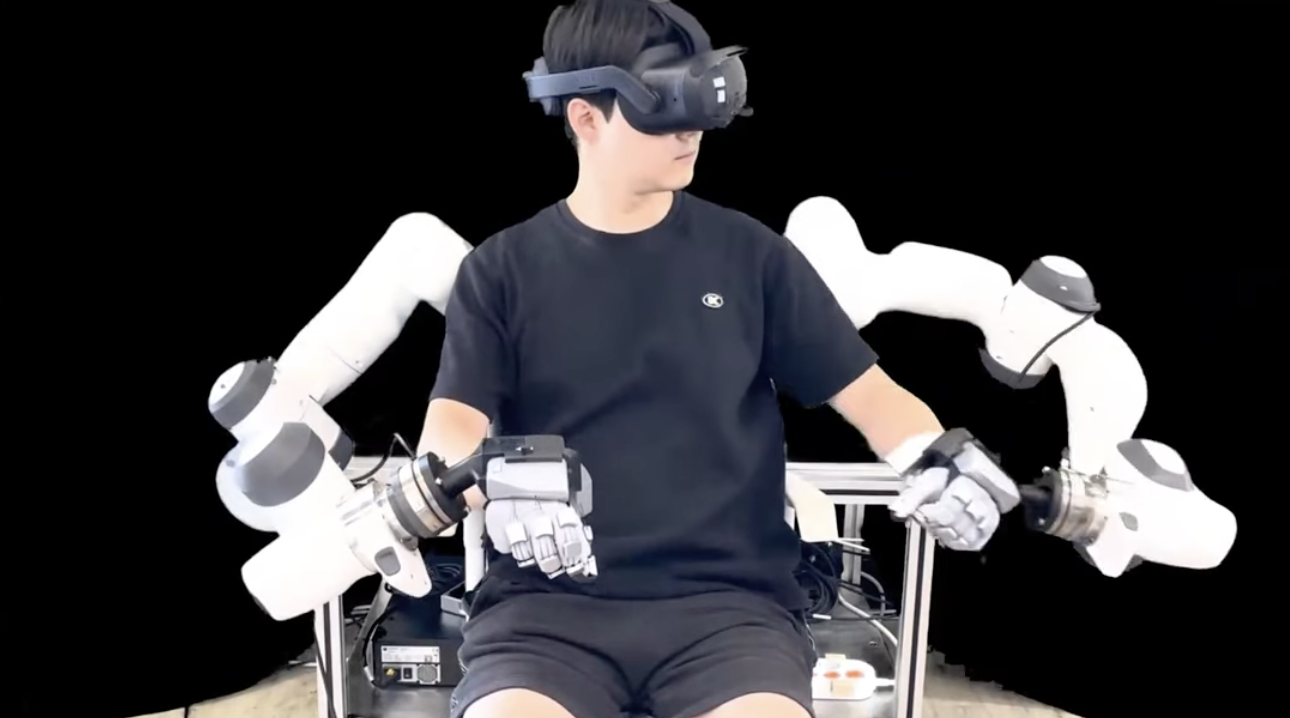 DREAM CATCHER드림캐쳐접촉지능 데이터 취득 플랫폼Arm과 Glove의 시연 인터페이스, Studio의 데이터 취득, Lucid의 양방향 제어. 사람의 솜씨를 로봇의 학습 경험으로 연결합니다.
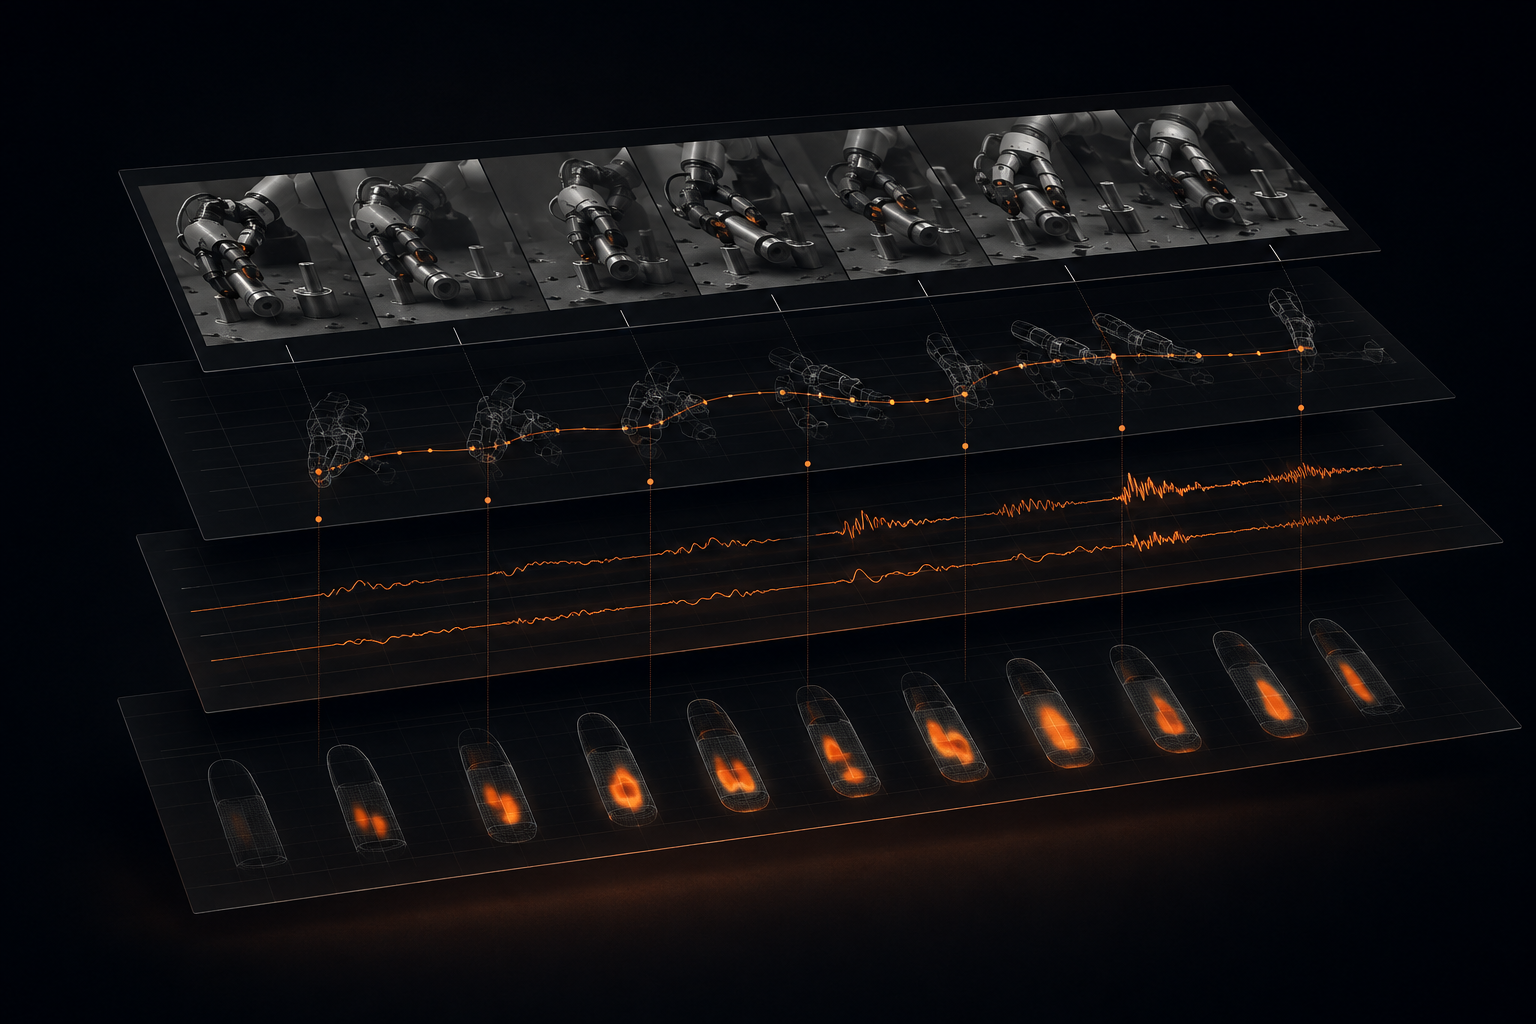 DREAM SET드림셋접촉 데이터셋작업 장면과 로봇 동작에 Force·Torque·Tactile, 작업자의 명령과 힘·강성·Eye-gaze를 더하는 데이터 구성. 필요한 작업과 장치에 맞춰 취득하고 모달리티를 확장합니다.
 MORPHEUS모피어스접촉지능 파운데이션 모델VLA 와 월드 모델 위에 물리력에 대한 이해를 더한 접촉지능 파운데이션 모델.
접촉 지능을 함께 구현할 파트너를 찾습니다
대기업·국가 연구소와의 PoC 수행 및 기술 검증 경험을 바탕으로 다음 협력을 논의합니다. 접촉 과제와 기술제휴 방향을 검토한 뒤 보유 시스템의 시연·체험을 안내합니다.
현장 적용을 검토하고 계신가요?
PoC 사례의 공개 현황과 검토 과정을 확인해 보십시오.